協(xié)作機器人力控:溫補晶振解決了什么問題?
一、力控精度,從一顆晶振開始
2026年,協(xié)作機器人在3C裝配、醫(yī)療輔助等場景快速放量,"柔順力控"成了標(biāo)配:六維力傳感器、關(guān)節(jié)力矩傳感器實時回傳受力數(shù)據(jù),控制環(huán)路反推電機輸出。這套閉環(huán)里,每個采樣周期都依賴穩(wěn)定時鐘基準(zhǔn)——時鐘一漂,力覺數(shù)據(jù)的時間軸就歪了。
普通晶振全溫區(qū)(-40~+85℃)頻漂可達±10~±20ppm,采樣節(jié)拍抖動會折算成力覺誤差與相位裕度損失,表現(xiàn)是手感發(fā)"硬"、接觸抖動。
二、溫漂如何悄悄"吃掉"力控精度?
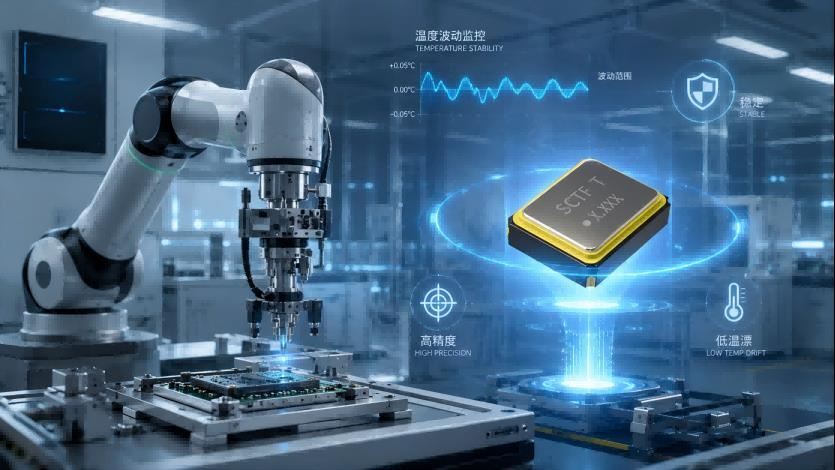
力控和位置控制不同:位置控制容忍毫秒級節(jié)拍抖動,力控卻要求毫秒級內(nèi)的確定性。電機發(fā)熱、車間溫差,都會讓普通晶振頻率漂移,導(dǎo)致:
- 采樣不同步:多路力傳感器時間戳錯位,融合后的力向量失真;
- 相位裕度變化:控制環(huán)路穩(wěn)定邊界隨溫度移動,輕則抖動、重則失穩(wěn);
- 安全邊界漂移:力控上限與接觸力閾值被溫漂放大,人機協(xié)作安全余量被壓縮。
多數(shù)從業(yè)者反饋,產(chǎn)線冷啟動、午后溫升兩個時段尤其明顯——正是溫漂峰值區(qū)。
三、TCXO的解法:把溫漂"補償"掉
溫補晶振(TCXO)內(nèi)置溫度補償電路,根據(jù)溫度實時修正頻率,把全溫區(qū)頻差從±10~±20ppm壓到±0.5ppm量級。對協(xié)作機器人來說,力控采樣節(jié)拍在全天溫度波動下保持一致,力覺時間軸穩(wěn)定,相位裕度不再隨溫度"漂移"。
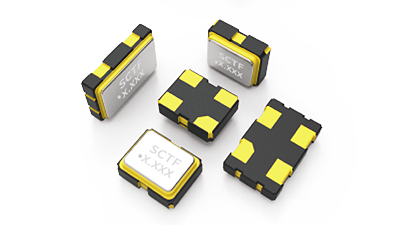
SCTF星通時頻的TCXO溫補晶振,頻率覆蓋10~52MHz,全溫區(qū)穩(wěn)定度±0.5ppm,SMD2016/2520/3225小封裝,貼合關(guān)節(jié)模組與力控板卡,協(xié)作力控、人形雙足平衡都用得上。
四、力控選時鐘:盯緊這三個指標(biāo)
- 全溫區(qū)頻差:選±1ppm以內(nèi)(±0.5ppm更佳),別只看25℃常溫值;
- 老化率:長周期運行力控一致性,老化率越低越好;
- 封裝與功耗:SMD2016/2520小封裝貼近力矩傳感器,低功耗適合多關(guān)節(jié)電池方案。
需要EtherCAT DC同步的整機,TCXO與差分晶振可組合使用:溫補守住力控基準(zhǔn),差分護航總線同步。
你的協(xié)作機器人力控在溫升時段出現(xiàn)過抖動嗎?
SCTF星通時頻提供TCXO溫補晶振樣品與選型支持,歡迎聯(lián)系我們,或在產(chǎn)品中心查看參數(shù);機器人整體時鐘方案可參考機器人解決方案。
溫漂是力控精度的"隱形殺手",TCXO把時鐘基準(zhǔn)的確定性守了回來——力控的柔順與安全,都從一顆溫補晶振開始。
SCTF星通時頻的 TCXO 聚焦力控場景最關(guān)注的溫漂與一致性,全溫區(qū) ±0.5ppm 穩(wěn)定度守住力覺時間軸不偏移。從晶振選型、樣品測試到整機時鐘方案,提供可追溯的測試數(shù)據(jù)與全程技術(shù)支持,為協(xié)作機器人力控閉環(huán)提供確定性保障。