智能相機(邊緣AI)的時鐘設計:AI算力芯片對時鐘有何要求?
作者:SCTF星通時頻 時間:2026-10-20 15:21:29 瀏覽次數:-
視覺檢測正在從“拍下來傳回服務器算”轉向“在相機里直接算完”。智能相機把AI推理芯片、圖像傳感器與高速串行通道裝進同一個機身,算力上去了,時鐘承擔的角色也跟著變了——過去給傳感器配一顆夠用的晶振就行,現在得為算力芯片單獨算一筆抖動預算。這意味著,智能相機的時鐘方案不能簡單沿用傳統相機的配置,必須為算力鏈路獨立規劃時鐘樹。
邊緣AI推理對時鐘的要求集中在兩件事上:可靠性和低抖動。
一、智能相機的時鐘結構
傳統工業相機的時鐘結構不復雜:圖像傳感器要基礎時鐘,主控MCU要系統時鐘,接口按協議配參考時鐘。
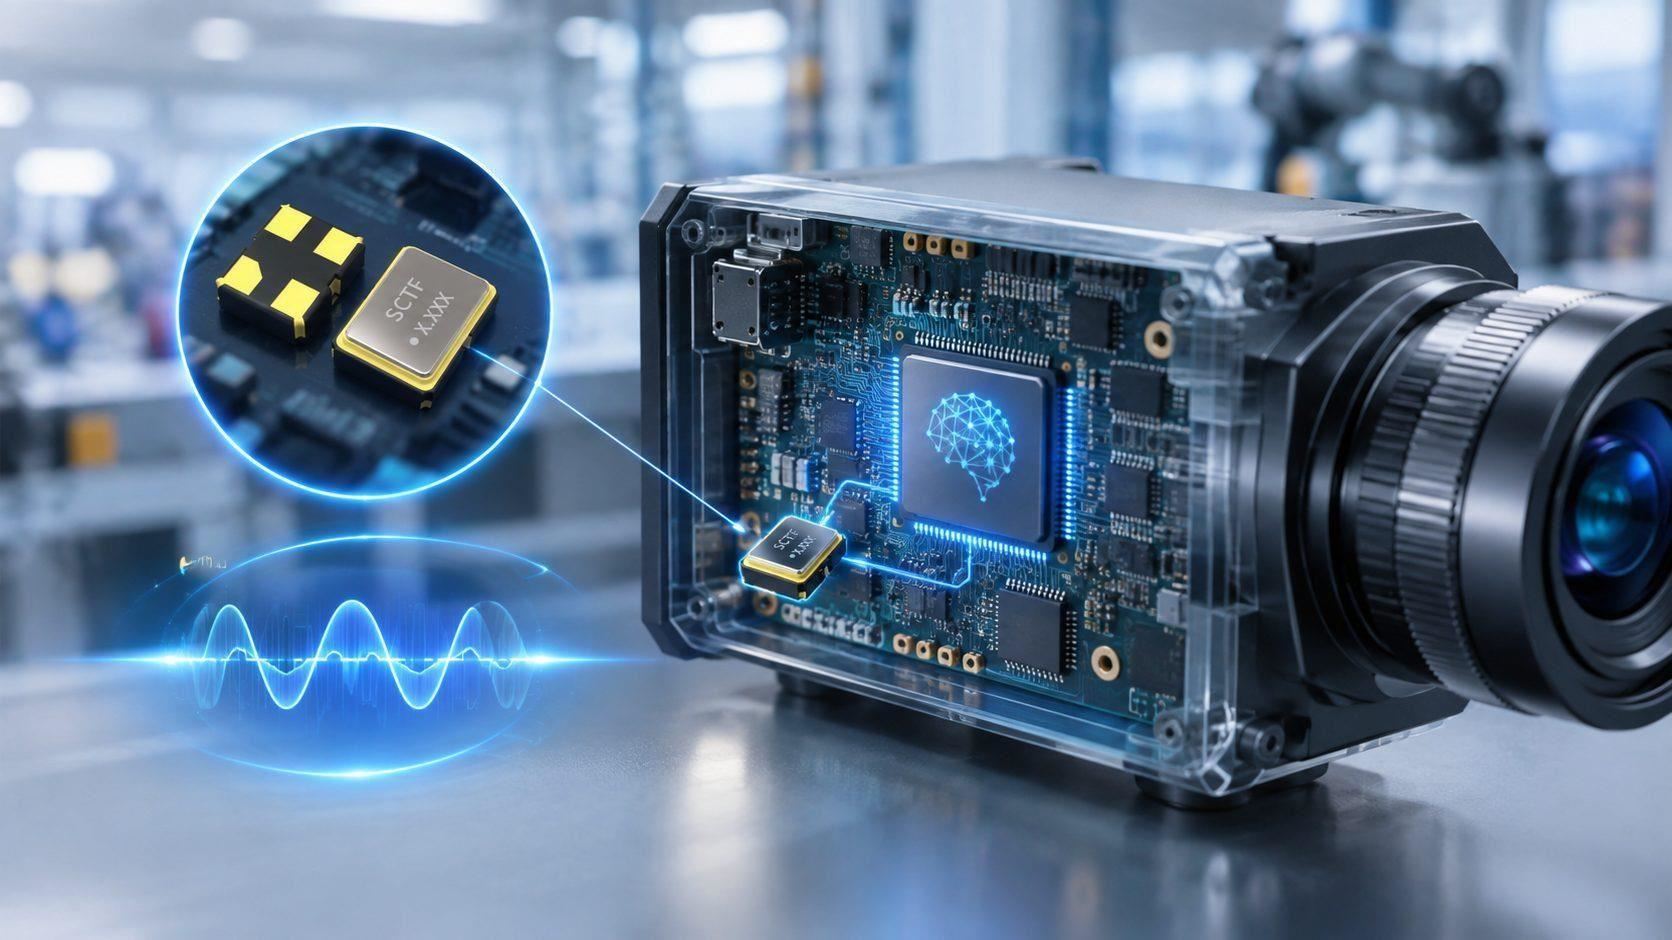
智能相機在這套結構上多了一塊算力芯片——SoC,或者FPGA加NPU,在相機內部完成目標檢測、分類與缺陷識別。這塊芯片吞吐大、外設多,要配DDR內存和多路高速串行通道,時鐘需求因此拆成三段:傳感器與主控的基礎時鐘、ISP圖像處理時鐘、AI算力與上行鏈路的參考時鐘。
前兩段對頻率精度的要求是穩住就行。第三段性質不同,它決定高速鏈路能不能跑在設計速率上。
二、AI算力芯片對參考時鐘的兩項要求
AI算力芯片對參考時鐘的考核,主要集中在抗抖動能力與頻率精度兩項。
抖動。 AI算力芯片依靠高速串行通道連接傳感器、內存與上行端口。這類接口的接收端看眼圖判斷信號質量,參考時鐘的抖動會直接吃進眼圖張開度。抖動超出預算時,鏈路未必立刻報錯,往往是先降速、反復重訓,重傳率上來,表現為幀率不穩、推理時延忽高忽低。
精度。 協議對參考時鐘的頻率偏差有明確要求。偏差過大,鏈路裕量被壓縮,高溫環境或長走線時就容易掉鏈。這一項在常溫測試里看不出來,容易被放過。
三、智能相機時鐘選型:Z系列與C系列如何搭配
智能相機的時鐘方案通常按接口類型分域配置:算力側與基礎側各用其長。SCTF星通時頻在這個場景以 Z 系列和 C 系列分開接。
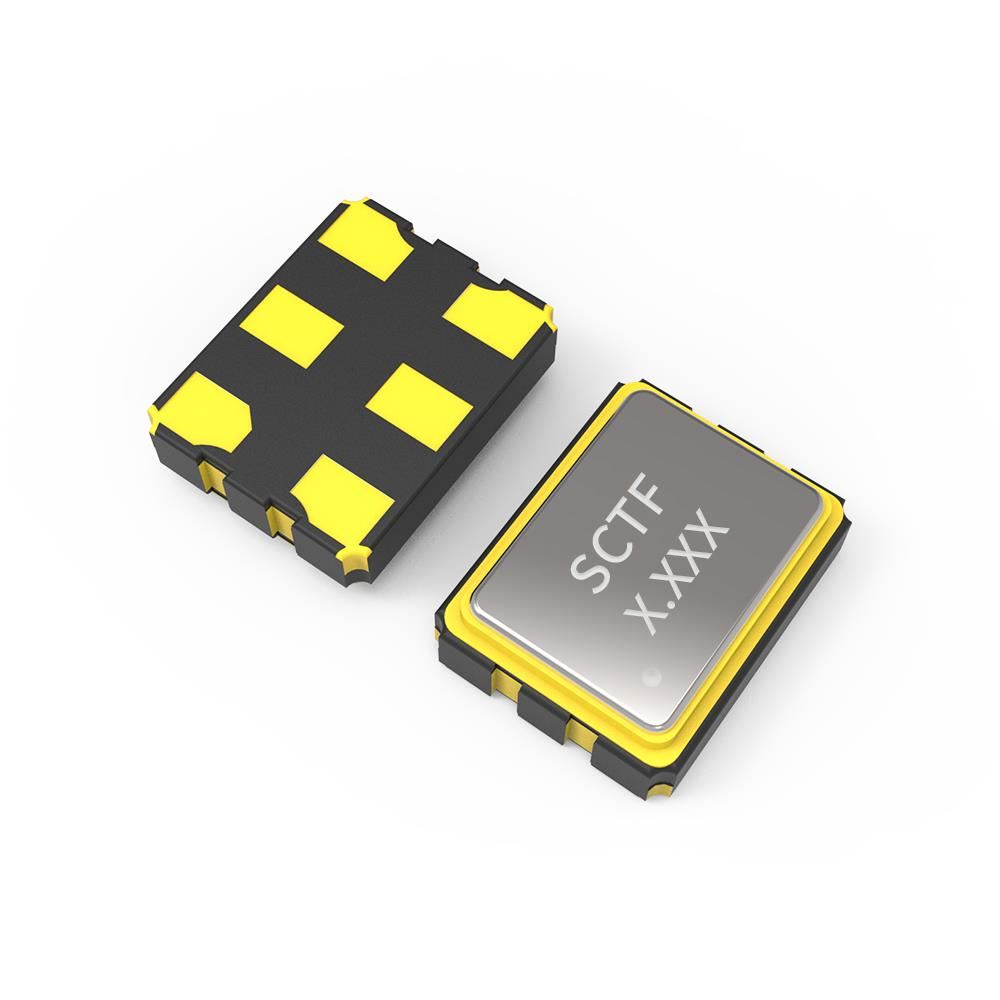
Z系列 DXO差分晶振(接AI算力與上行端口)
- 產品系列:3Z 5Z/7Z
- 頻率范圍:90~200MHz
- 相位抖動:≤0.5ps max.
- 輸出形式:LVPECL / LVDS / HCSL
- 工作電壓:1.8 / 2.5 / 3.3V
- 封裝規格:SMD2520 / 3225 / 5032 / 7050
- 工作溫度:-40~+85℃
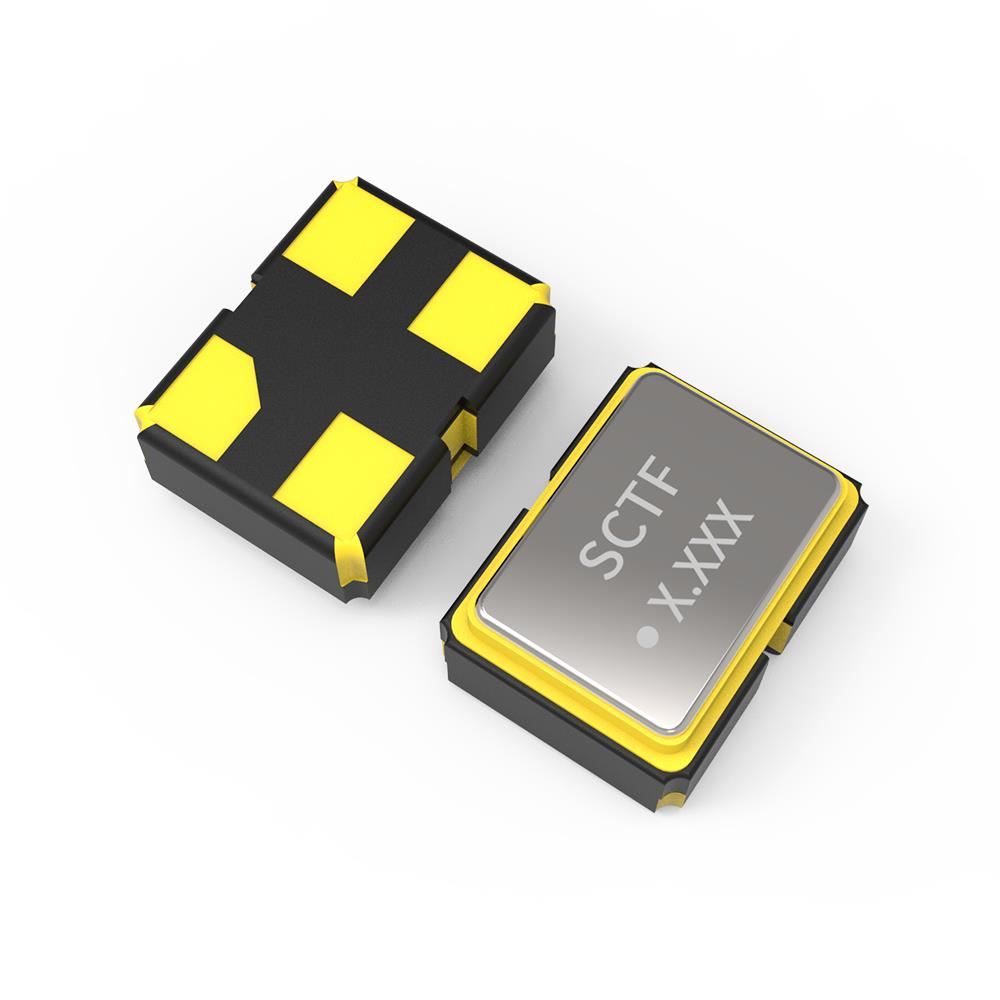
C系列 MHz時鐘振蕩器(接傳感器、主控與ISP)
- 產品系列:0C/1C/2C/3C/5C/7C
- 頻率范圍:1~160MHz
- 輸出形式:CMOS
- 頻率公差:±20ppm
- 工作電壓:1.8 / 2.5 / 3.3V
- 封裝規格:SMD1612 / SMD2016 / SMD2520 / SMD3225 / SMD5032 / SMD7050
- 溫度范圍:-40~+125℃
算力側看抖動,基礎側看穩定與成本。若機型用上更高速的像素時鐘,例如74.25MHz或148.5MHz,可再評估CN系列低相噪時鐘振蕩器。
四、為什么選擇SCTF星通時頻
智能相機的時鐘配置不是“越貴越好”,而是先確認接口門檻,再決定用哪一款晶振。
SCTF星通時頻以C系列SPXO覆蓋主控與傳感器時鐘,以Z系列DXO差分晶振保障AI算力與高速接口的時序裕量——兩款產品線可覆蓋從通用到高性能的完整需求,避免為低需求節點過度配置高端器件。
對于智能相機等邊緣AI視覺設備,C系列與Z系列可按機型分段取用,既不讓時鐘成為算力鏈路的短板,也不讓基礎鏈路為冗余指標買單。
正在解決高速鏈路重訓或眼圖裕量不足?
針對智能相機 AI 算力芯片的時鐘選型,提供您的接口協議、目標頻點與板面參數。SCTF FAE 團隊將協助進行相位噪聲與抖動預算核算,并出具全溫區實測報告,幫您避開因時鐘精度導致的降速與掉鏈風險。