EtherCAT從站同步精度不夠?晶振溫漂可能是被忽略的關鍵
一、多軸聯動動作差一絲,問題可能出在晶振上
產線上多軸機械臂聯動,主站指令一模一樣,動作卻總差那么一絲;EtherCAT主站偶爾提示同步超差,排查到最后,焦點往往落回從站的本地時鐘上。
EtherCAT的分布式時鐘(DC)機制要求從站保持亞微秒級甚至百納秒級的同步精度。主站通過同步幀周期性校準從站時鐘,但兩次同步幀之間的時鐘保持——即晶振獨立走時的準確性——決定了同步質量的底線。
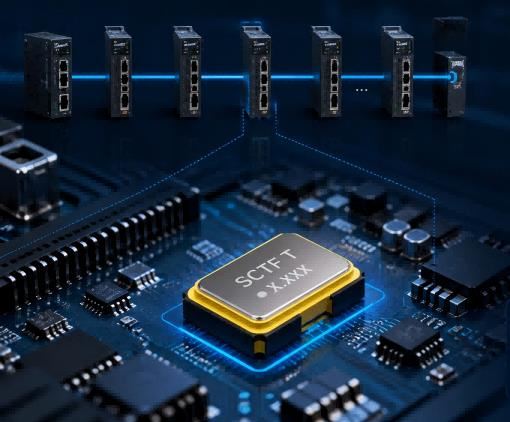
晶振溫漂,正是在這個“同步幀之間”的時間窗口里發揮作用。 在工業現場,溫度變化、設備發熱、環境波動都會讓晶振頻率發生漂移,進而影響從站的同步保持能力。
二、DC同步不止是“對表”:兩層補償機制解析
EtherCAT的DC同步不只是“主站廣播同步幀、從站校時”這么簡單,機制內置兩層補償:
- 偏移補償:把從站時鐘的絕對時刻對齊到主站參考時鐘;
- 漂移補償:持續測量本地時鐘與參考時鐘的速率差,動態微調本地走時速度,讓兩次同步幀之間也盡量貼近參考速率。
有了漂移補償,從站對晶振絕對精度的依賴被大幅降低——這也是大量常規EtherCAT從站(伺服、IO模塊、傳感器)用普通晶振即可滿足協議同步要求的原因。
但補償機制并非萬能,在特定條件下,它的局限性會暴露出來。
三、補償之外的“窗口漂移”:±30ppm能帶來多少誤差?
漂移補償并非完美:它對頻率偏差的修正是基于“過去一段時間”的測量,存在響應滯后。當環境溫度快速變化、晶振頻率隨之漂移時,補償來不及完全跟隨,兩次補償估計之間就會出現殘余漂移。
以2ms同步周期為例:普通SPXO全溫區頻率穩定度±20~±30ppm,理論上兩次同步之間最大漂移約±60ns;而TCXO溫補晶振溫補后±0.5~±1ppm,最大漂移約±2ns——理論值相差約30倍。
SCTF星通時頻的TCXO溫補振蕩器產品在全溫區范圍內經過逐顆測試驗證,頻率穩定度實測數據與理論值一致,可為高精度同步場景提供可預期的溫漂控制表現。
四、三類場景,TCXO才是優選
- 同步精度要求高:補償后的殘余誤差直接進入控制環路,晶振自身溫漂越小,系統余量越大。
- 環境溫度波動大:車間散熱不均、戶外柜體、從站密集發熱區,快速溫變下漂移補償響應吃緊,TCXO從源頭壓住溫漂速率,避免補償滯后導致的同步偏差。
- 多軸強耦合運動:各軸與參考時鐘的偏差會直接轉化為軸間相對誤差,降低晶振溫漂可直接減小各軸偏差,從而抑制軸間差異——這對高精度機械臂和多軸聯動設備尤為關鍵。
反之,常規伺服、IO模塊在溫度相對穩定的環境下,普通晶振+DC漂移補償即可滿足協議要求,不必盲目上TCXO。選型看場景,不搞一刀切。
五、TCXO溫補晶振核心參數參考
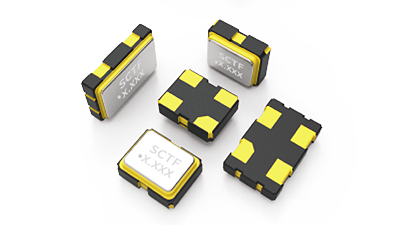
針對上述三類場景,SCTF星通時頻的1TH/2TH/3TA系列TCXO產品在以下參數上可滿足高精度同步需求:
| 參數 | 規格 |
|---|---|
| 產品系列 | 1TH / 2TH / 3TA |
| 溫補精度 | ±0.5 / ±1ppm |
| 封裝規格 | SMD2016 / SMD2520 / SMD3225 |
| 頻率范圍 | 10~52MHz |
| 頻率穩定性 | ±0.5ppm |
| 輸出方式 | Clipped Sine Wave |
| 供電電壓 | 1.8V / 2.5V / 3.3V |
| 適用場景 | 高精度EtherCAT從站、快速溫變環境、多軸強耦合運動控制 |
全系列產品在出廠前經過全溫區頻率測試與批次一致性驗證,確保每顆TCXO在-40~+85℃范圍內保持穩定的頻率輸出,為EtherCAT從站的DC同步提供可靠的時鐘基礎。
六、小結
EtherCAT從站的同步精度,不只是協議棧的事,也不只是補償算法的事——晶振溫漂是那個容易被忽略但影響實際余量的關鍵變量。理解DC同步的兩層補償機制,按場景評估溫漂對系統的影響,才能做出合理的晶振選型決策。
選型看場景,不搞一刀切。 SCTF星通時頻提供從普通SPXO到高精度TCXO的完整產品組合,覆蓋不同精度等級和應用場景,幫助工程師在性能與成本之間找到最優平衡。